WORLD NEWS
천천히 비튼 탄성봉이 순간 도약으로 바뀌었다
연구진은 굽힌 탄성봉의 양 끝을 천천히 돌리면 특정 모양에서 에너지가 한꺼번에 풀리는 현상을 예측하고 반복 재현했다.
이 원리를 쓴 로봇은 나무에서 최고 초당 3.21 몸길이, 여섯 표면 평균 2.46 몸길이로 움직였다. 같은 조건의 단단한 다리 로봇 평균은 0.79였다.
작은 모터가 큰 움직임을 만드는 방법
모터는 로봇을 직접 세게 밀지 않는다. 탄성봉을 천천히 감아 에너지를 저장하고, 봉이 임계 모양을 넘을 때 빠른 형태 전환이 추진력을 만든다. 그래서 모터 출력이 낮아도 짧고 강한 움직임을 낼 수 있다.
어디까지 시험했나
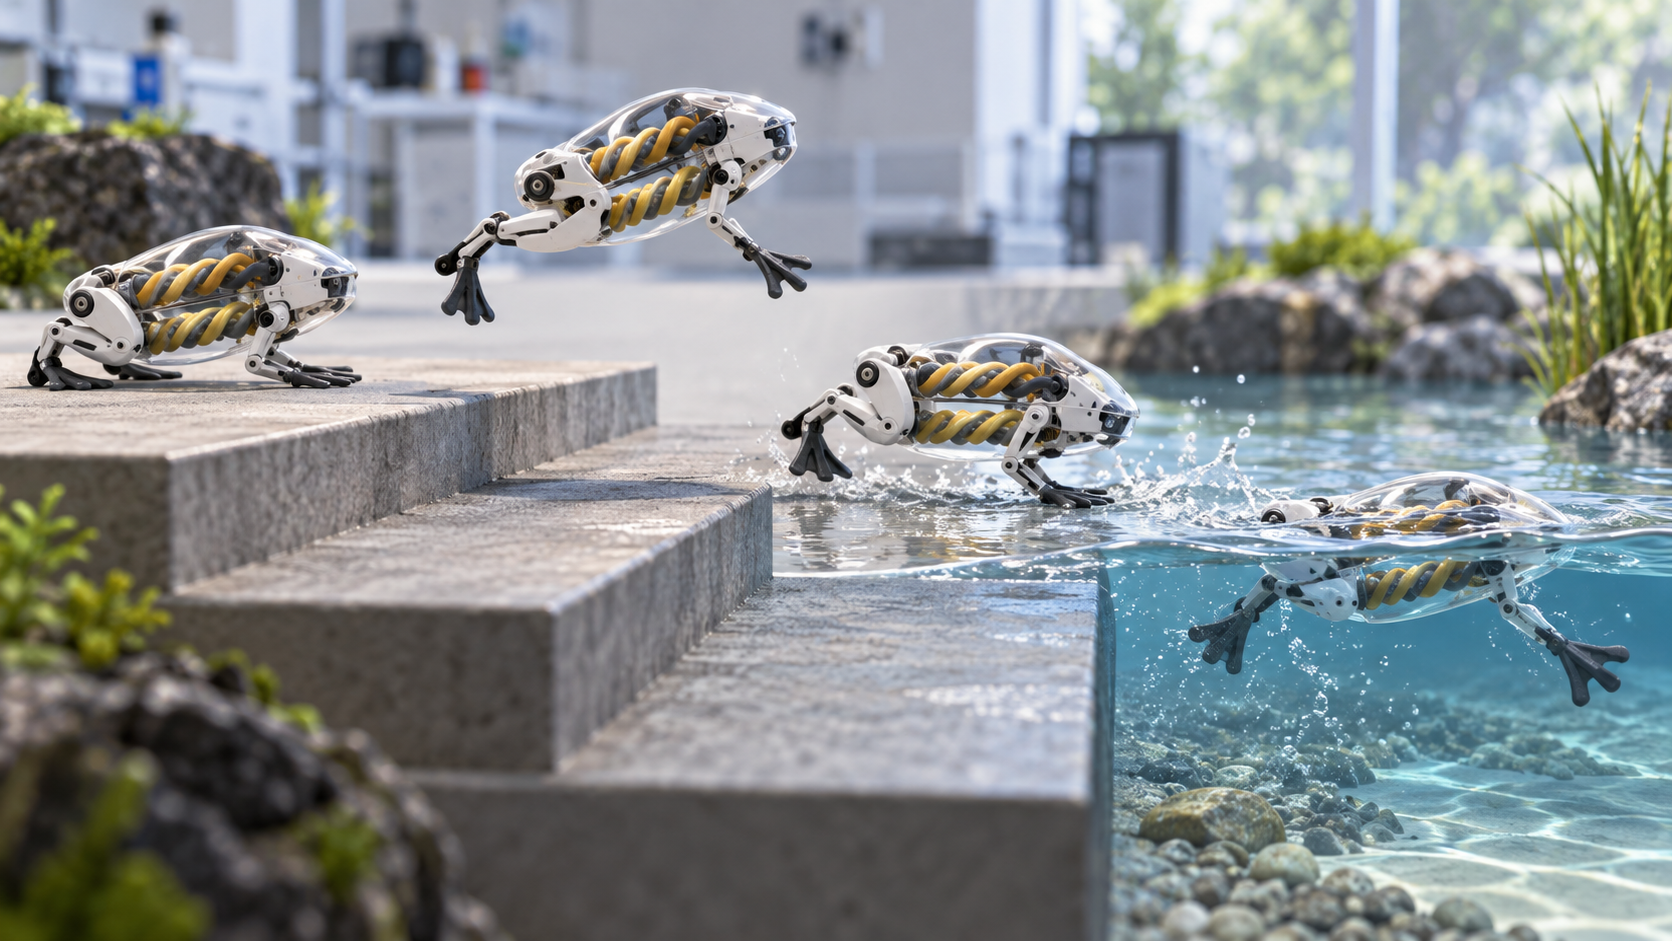
시제품은 나무·천·아크릴·가죽·잔디·모래를 이동하고 계단을 오르내렸다. 얇은 지느러미를 달면 초당 약 0.5 몸길이로 헤엄쳤고, 두 탄성봉의 작동 속도를 달리해 방향을 바꿨다.
상용 구조 로봇은 아니다
실험장은 통제된 표면과 작은 장애물이었다. 배터리 지속시간, 진흙·파도·충격에 대한 내구성, 탑재 가능한 센서 무게는 아직 현장 기준으로 검증되지 않았다. 모양 원리가 여러 크기에 적용될 가능성과 실제 축소 제작은 별개의 문제다.
다음에 확인할 질문
연구진은 몇 밀리미터 크기의 로봇에도 같은 설계 규칙을 적용할 수 있다고 본다. 후속 연구는 더 작은 제작 공정, 반복 피로, 거친 야외 지형과 수중 전환에서 속도와 에너지 비용이 유지되는지 확인해야 한다.
원자료와 독립 확인
기관 설명: UCLA explanation
독립 확인: University of Michigan independent institutional check
다른 언어로 읽기
한국어 · English · Español · 日本語 · Tiếng Việt