WORLD NEWS
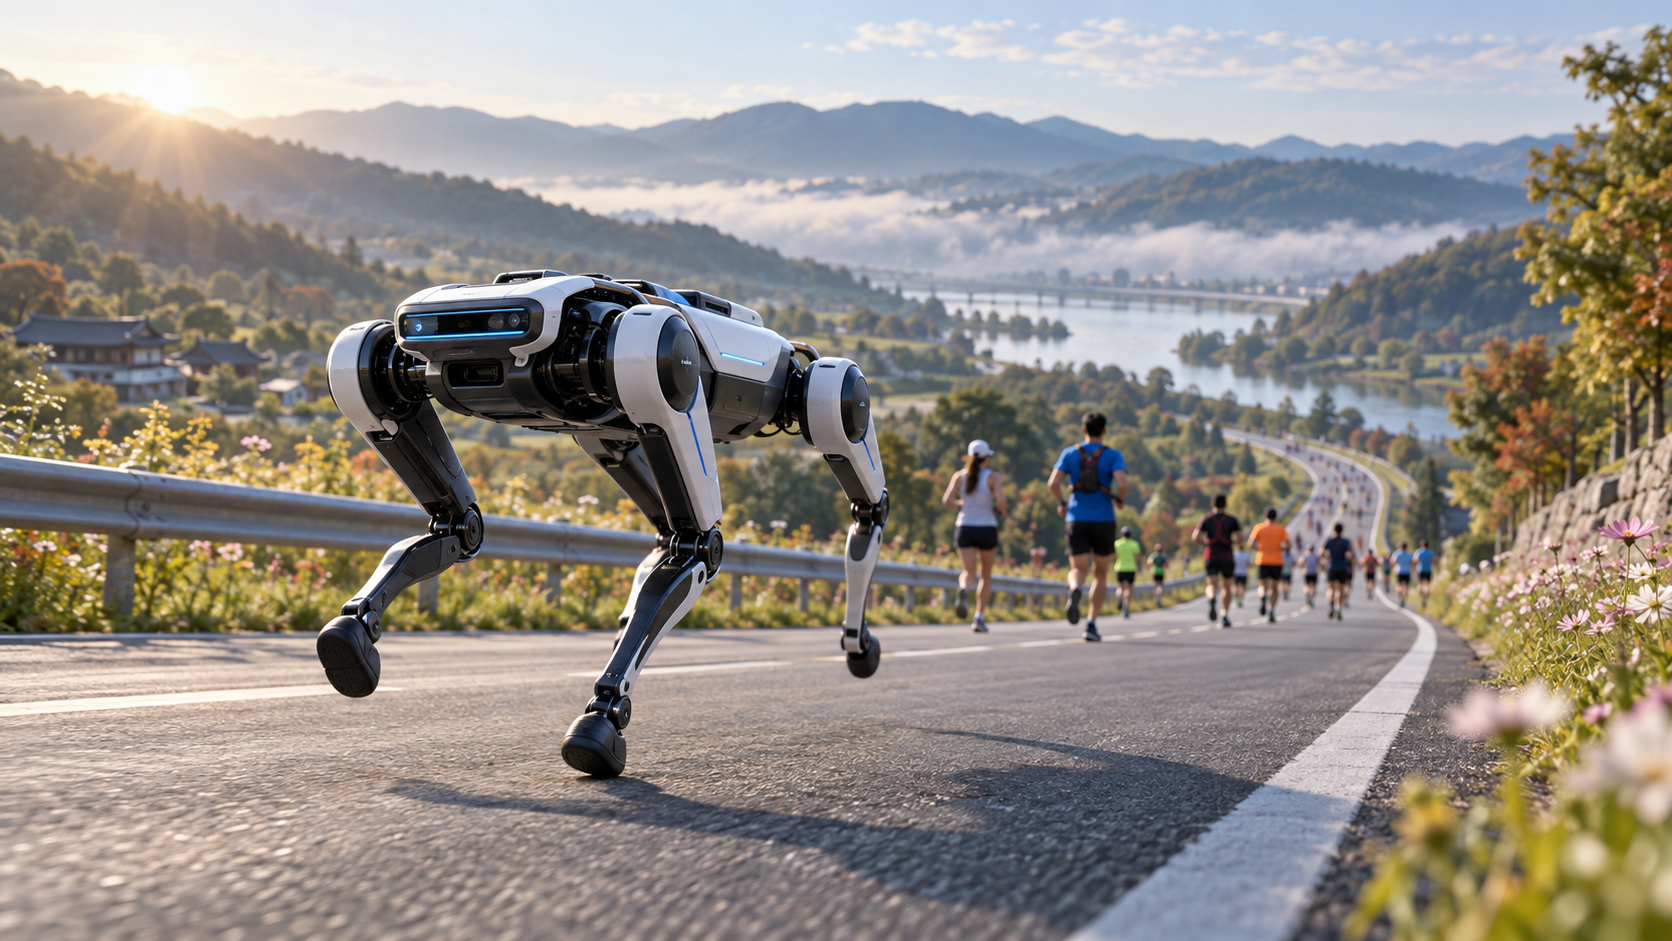
四足ロボットが電池1回で42.195kmを完走
平均2.64m/秒で、標高差286mと滑りやすい区間を通過した。
2,016Wh中1,280Wh、約63%を使い、同条件なら約25km残っていたと推定した。
なぜ脚は電力を使うか
脚は体重を支え、接地ごとにエネルギーを失う。軽量脚、モーター回路、学習した歩行則を同時に改良した。
効率0.25の意味
正規化した輸送コストは0.25で、引用された人の0.37を下回った。カロリーや速度の直接比較ではない。
用途
山岳・災害ロボットの航続距離を伸ばせる可能性があるが、荷物、悪天候、通信を含む試験が必要だ。
次の確認
別コースでの再現、電池劣化、修理、自律判断を測る必要がある。一機種・一大会の結果だ。
一次資料と独立確認
一次資料: Nature paper
機関の説明: Nature Portfolio release
独立確認: KAIST event record
ほかの言語で読む
한국어 · English · Español · 日本語 · Tiếng Việt